定位终端硬件方案设计:GPS模块与无线通信模组的集成要点解析
做定位终端整机开发时,很多团队会把精力放在结构堆叠和外壳工艺上,却忽略了硬件方案层面一个更隐蔽的问题:GNSS定位性能的瓶颈,往往不在天线本身,而在GPS模块、北斗模块与通信模组之间的协同设计。实际项目中,定位漂移、首次定位时间(TTFF)偏长、弱信号下频繁失锁,追溯下来大多与射频隔离、电源噪声和时序调度相关。
被低估的干扰源:通信模组对GNSS接收链路的影响
定位终端通常在极小体积内同时布置GNSS接收链路与无线通信链路。GPRS模块在发射突发时瞬间电流可达1.5A以上,其功率放大器产生的宽带噪声会通过电源平面和空间辐射耦合进GNSS前端。GNSS信号到达地面的功率约在-130dBm量级,而通信模组发射功率可达33dBm,两者相差超过160dB——这意味着哪怕只有微弱的耦合路径,也足以让接收机噪底抬升、载噪比下降。
常见现象是:终端静止时定位精度尚可,一旦GPRS模块开始上传数据,定位点就开始跳动。原因多指向两点:一是GNSS模块与通信模组共用LDO,瞬态压降导致接收机供电波动;二是PCB上两组射频走线间距不足,缺少地过孔屏蔽。
硬件集成的三个关键控制点
电源域分离是最先要落实的。GPS模块或北斗模块的供电应与GPRS模块的PA供电分开,GNSS侧建议使用低噪声LDO并加π型滤波,通信模组侧则用响应更快的DC-DC。两者只在电池端单点汇合,避免大电流回路穿过GNSS地平面。
射频布局与隔离决定了下限。GNSS天线馈线应远离通信天线,水平间距尽量保持在15mm以上;无法避免时,在两者之间布置一排接地过孔形成屏蔽墙。通信模组的射频走线做包地处理,GNSS前端加SAW滤波器抑制带外干扰。
时序协同容易被软件团队忽视。通信模组发射瞬间可与GNSS模块的捕获阶段错开,通过硬件握手信号或AT指令调度,把数据上传安排在定位解算完成后。部分方案还会在通信发射窗口内让GNSS模块进入短时保持模式,减少无效跟踪。
模块选型中的对比维度
选GPS模块还是北斗模块,抑或双模方案,不能只看价格和定位精度标称值。实际评估建议关注三组指标:
- 冷启动TTFF与捕获灵敏度:北斗模块在亚太地区的可见星数通常更有优势,城市峡谷场景下冷启动表现往往优于单GPS方案。
- 通信模组的发射时序可控性:是否支持发射前输出指示信号,直接关系到软硬件协同的可行性。
- 功耗与休眠策略:GPRS模块的待机电流与GNSS模块的低功耗模式是否匹配,影响整机续航估算。
值得注意的是,双模GNSS模块的物料成本已与单模方案接近,但射频前端复杂度上升,对PCB布局的要求也更高。小体积终端若结构空间紧张,需要权衡是否值得为多系统兼容付出布局代价。
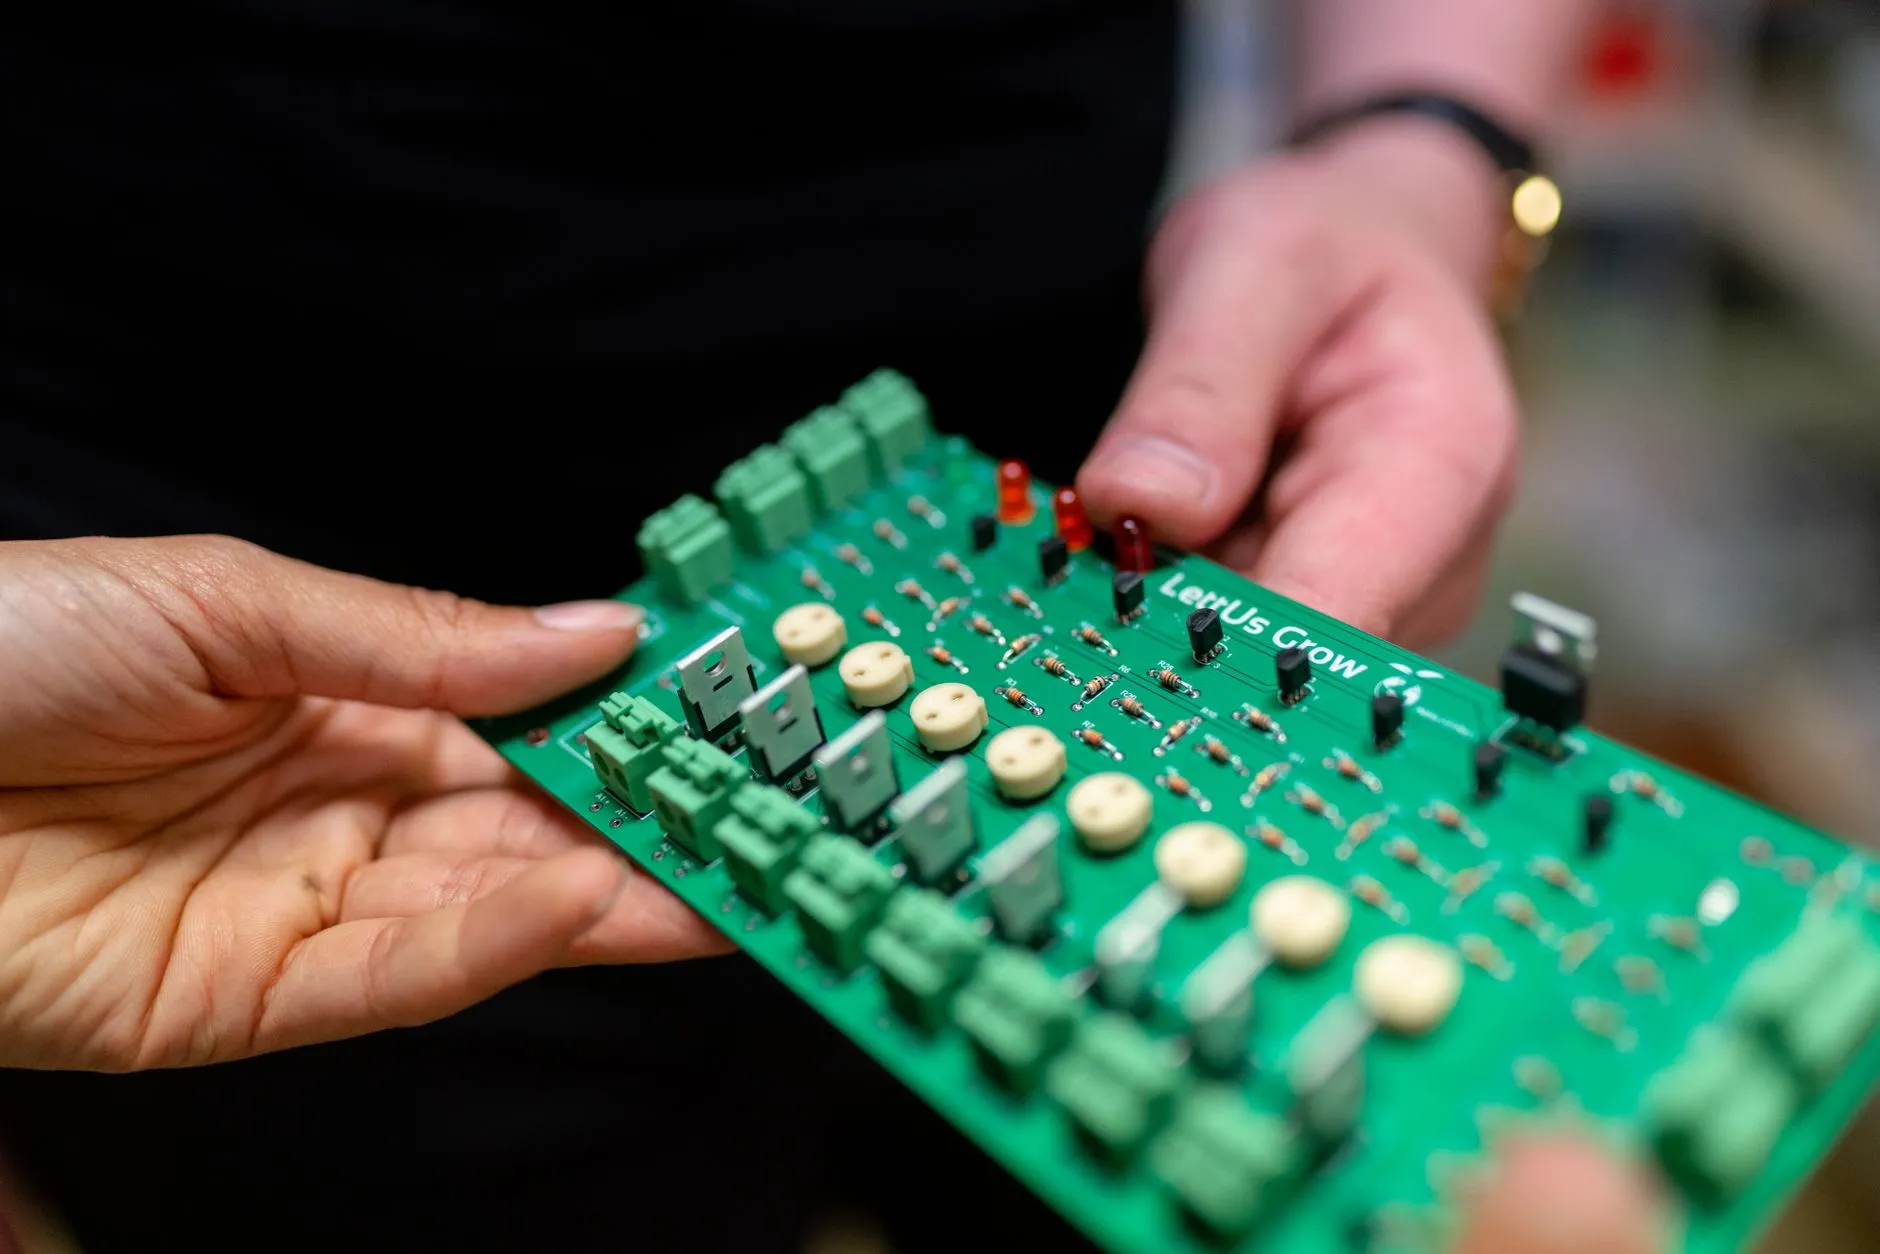
给硬件方案设计者的建议是:在原理图评审阶段就把GNSS与通信模组的电源和地做独立审查,把射频隔离距离作为布局的硬约束写入设计规范;样机阶段务必在通信模组满功率发射状态下测试GNSS载噪比,而不是只在待机状态验证定位。上海焦州科技有限公司在定位终端硬件方案设计中,持续关注GPS模块、北斗模块与GPRS模块、通信模组的集成工艺细节,为行业客户提供可落地的方案参考。